
Klasická automatizácia je postavená na opakovateľnosti. Robotický manipulátor vykoná rovnaký pohyb tisíckrát s vysokou presnosťou, pokiaľ zostanú poloha dielu, nástroj a okolie takmer nezmenené. To je ideálne pre stabilnú veľkosériovú výrobu. Menej vhodné je to pre produkty s častými obmenami, kratšími sériami alebo jemnými komponentmi, ktorých poloha sa nedá dokonale predpovedať.
Pri zmene produktu sa preto často nemení iba softvér. Inžinieri upravujú prípravky, bezpečnostné nastavenia, dráhy pohybu a kontrolu kvality. Proces môže trvať týždne alebo mesiace. Startup Industrial Next tvrdí, že jeho AI riadené robotické stanice možno prekonfigurovať v priebehu minút bez tradičného programovania.
Model prepája videnie, úlohu a pohyb
Industrial Next opisuje vlastné foundation modely, ktoré spájajú tri vrstvy: vizuálne vnímanie pracovného priestoru, kontext výrobnej úlohy a riadenie pohybu. Namiesto pevne zapísanej dráhy má systém vedieť, čo chce dosiahnuť, rozpoznať aktuálnu situáciu a zvoliť vhodnú manipuláciu.
Taký prístup patrí do širšej oblasti fyzickej AI. Jazykový model pracuje so symbolmi a textom, robotický model musí zohľadniť trenie, vôľu, pružnosť materiálu, presnosť uchopenia aj dôsledky kolízie. Chyba sa neprejaví iba nesprávnou vetou, ale môže poškodiť diel, nástroj alebo zastaviť výrobu.
Preto je dôležitá vysoká vernosť simulácie. Virtuálne prostredie musí byť dostatočne blízke reálnej dynamike, aby sa naučený postup preniesol na fyzický stroj. Rozdiel medzi simuláciou a realitou sa označuje ako sim-to-real gap. Čím je menší, tým menej dodatočného ladenia potrebuje robot na linke.

Prečo robotika nemá internetový objem dát
Generatívne modely mohli čerpať z obrovského množstva textu, obrázkov a videa. Pri presnej priemyselnej manipulácii podobný verejný súbor dát neexistuje. Každý typ dielu, chápadla, sily a tolerancie vytvára nové kombinácie. Zbierať všetky pokusy na reálnych strojoch by bolo pomalé, drahé a v niektorých prípadoch nebezpečné.
Simulácia umožňuje vytvárať syntetické tréningové situácie vo veľkom. Systém môže skúšať rôzne polohy súčiastky, osvetlenie, výrobné tolerancie alebo malé odchýlky materiálu. Neúspešný pokus vo virtuálnom svete nestojí poškodený komponent ani odstávku. Dôležitou otázkou však zostáva, či simulácia zachytáva vlastnosti, ktoré rozhodujú v realite.
Industrial Next uvádza príklady jemných úloh pri výrobe smartfónov: prevliekanie flexibilného kábla, nasadenie malého krytu konektora či odstraňovanie ochrannej fólie z kamerových modulov a tlačidiel. Práve mäkké, tenké a nepredvídateľné materiály patria k úlohám, pri ktorých tradičná automatizácia často naráža na limity.
Modulárna stanica namiesto jednej pevnej linky
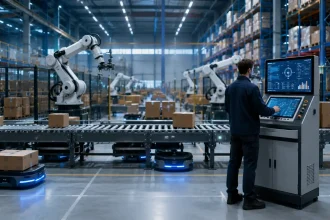
Startup buduje samostatné pracovné stanice, ktoré možno kombinovať a presúvať medzi produktovými linkami. To mení ekonomiku automatizácie. Ak robotická bunka zvládne viacero úloh, investícia nie je viazaná na jedinú generáciu produktu. Výrobca môže kapacitu presunúť tam, kde ju práve potrebuje.
Veľký prísľub treba zároveň čítať opatrne. Vyjadrenia o prekonfigurovaní za minúty pochádzajú od samotnej firmy a úspech na vybraných úlohách ešte neznamená univerzálne nasadenie. Priemysel potrebuje konzistentnú kvalitu, bezpečnostnú certifikáciu, servisovateľnosť a jasný postup pri neštandardnej situácii. Robot musí vedieť nielen konať, ale aj bezpečne rozpoznať, kedy konať nemá.
Partnerstvo s BMW Group Technology Office má hodnotiť obratnú manipuláciu vo výrobe. Takéto testovanie je dôležité, pretože automobilová výroba kombinuje vysokú presnosť, veľa variantov a prísne požiadavky na sledovateľnosť. Skúška v reálnej prevádzke ukáže viac než pôsobivá demonštrácia na pódiu.
Čo sa mení pre výrobných inžinierov
Ak sa prístup osvedčí, práca sa neposunie od ľudí k úplne samostatným robotom jedným skokom. Skôr sa zmení miesto, kde vzniká automatizácia. Inžinier nebude zapisovať každú trajektóriu, ale definovať cieľ, pripraviť simulačné podmienky, vyhodnocovať výsledky a nastavovať bezpečnostné hranice.
To môže znížiť bariéru automatizácie úloh, ktoré sa dnes neoplatí programovať. Krátke série a časté zmeny modelov by získali prístup k robotike bez dlhého obdobia integrácie. Výrobca by mohol pružnejšie reagovať na dizajnové zmeny a menej prispôsobovať produkt obmedzeniam starého zariadenia.
Zároveň rastie význam dát a digitálneho dvojčaťa. Kvalita virtuálneho modelu procesu sa stáva súčasťou výrobného know-how. Firma musí riešiť verzie modelov, opakovateľné testy, kybernetickú bezpečnosť a záznam o tom, na základe čoho robot vykonal konkrétny pohyb.
Od pevnej automatizácie k učiteľnej výrobe
Priemyselné roboty nebudú zo dňa na deň univerzálne. Industrial Next však ukazuje praktický smer: namiesto nekonečného ručného programovania vytvoriť stanice, ktoré sa nové úlohy učia a prenášajú znalosti medzi podobnými procesmi. Ak dokážu spojiť flexibilitu s kvalitou a bezpečnosťou, továreň sa bude dať meniť rýchlejšie než výrobok.